Intégration du contrôle de mouvement et d’EtherCAT
Deux ports, un bus
L’intégration du contrôle de mouvement et d’EtherCAT commence à la machine : les axes servo, les appareils de terrain et la communication entre eux. Le module EtherCAT sans fil de SPEKTYR connecte deux ports M12 directement à un servo décentralisé et transporte la performance complète du bus par les airs, avec un déterminisme temps réel dur.
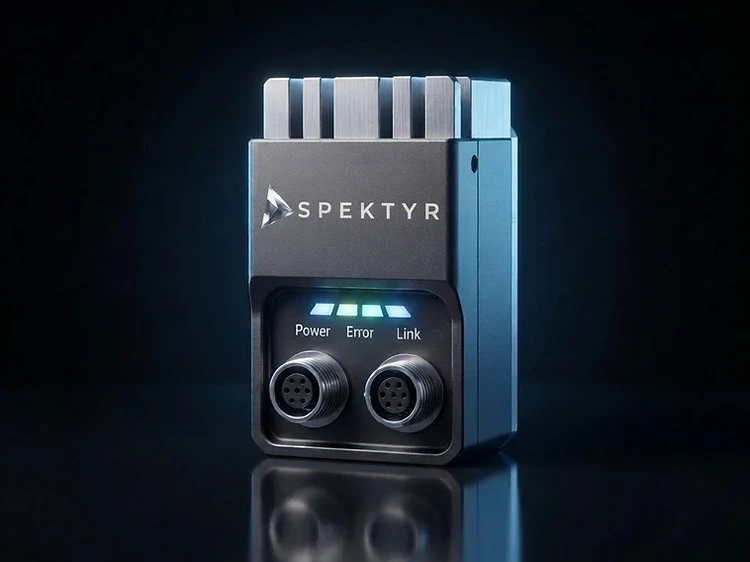
EtherCAT sans fil : performance de bus complète sans câble
L’EtherCAT sans fil dissout le câble. Deux ports M12 se connectent directement à un servo décentralisé et transportent la performance complète du bus par les airs — avec le déterminisme temps réel dur pour lequel EtherCAT est connu.
Ce que fait le module EtherCAT sans fil
Performance de bus, sans fil
Des temps de cycle EtherCAT complets livrés sans fil, de sorte qu’un servo décentralisé se comporte exactement comme un câblé.
Deux ports M12
Des connecteurs industriels robustes en entrée, des connecteurs industriels robustes en sortie — pas de matériel grand public fragile sur la cellule.
Temps réel dur par les airs
Des cycles déterministes de 5,2 ms avec latence garantie, pas un réseau au mieux.
Décentralisé par conception
Montez le servo là où est le mouvement, pas là où le câble arrive. Liberté d’agencement sans compromis de performance.
Construisons votre système de contrôle.
Dites-nous ce que vous automatisez et où se trouve le blocage. De l’IPC, de l’IHM et de l’EtherCAT sans fil au Spektyr PLC, à notre kernel CNC et aux services de programmation — nous organisons un rendez-vous, définissons le périmètre et convenons des objectifs. Vous ne payez que lorsque chacun est livré.